
 硬件设备
当机器长出“眼睛”:视力超越人类的仿生镜头,给“眼识”带来了什么想象力
人类第一次认真思考“机器的眼睛”,不是在实验室,而是在科幻作品里。
现在,有一只真正意义上的“仿生机器人人眼”,已经从论文走到了现实原型:它用柔软材料做成镜头,用光本身作为“能源”,在显微尺度上看清蚂蚁腿上的细小毛发,分辨能力已经超出了人眼的生理极限。
这不是简单的“摄像头升级”,而是光学与材料结合之后,对“机器如何看世界”这件事的重构。
一、这只“机器人眼睛”到底是什么
这项工作来自美国一所顶尖工科院校的团队,他们做的不是一个带壳的“电子眼球”,而是一种全新的软体仿生镜头系统,英文缩写叫 PHySL(photoresponsive hydrogel soft lens),直译就是“光响应水凝胶软镜头”。
它的基本结构可以拆开来看:
• 中心:一片柔性的硅聚合物镜片,用来完成基础成像;
• 外圈:一圈嵌有石墨烯/氧化石墨烯的光响应水凝胶环,相当于一圈人工“睫状肌”;
• 整体:完全柔软,可弯曲,无刚性镜片、无马达、无螺丝。
核心在于:它不依赖任何电机或外部电源,而是用光来驱动自己变焦。
二、它是怎么用“光”完成调焦的
传统相机或者人眼,调焦依赖机械或生物“肌肉”。
这只仿生镜头选择了一条完全不同的路:利用材料的光热效应和体积变化,让镜头自己“动起来”。
逻辑非常清晰:
1. 外圈水凝胶中掺了石墨烯——石墨烯对光的吸收强,可以把光能转成热能。
2. 光照上去,局部升温——水凝胶对温度敏感,一升温就发生可逆膨胀或收缩。
3. 水凝胶膨胀/收缩,挤压镜片——这相当于一圈环形的“光驱动肌肉”,对中间硅镜片产生力学作用。
4. 镜片曲率改变,焦距随之变化——曲率变,光线会聚方式就变,焦点前后移动,实现“无电变焦”。
在更复杂的系统里,科研人员把这一软镜头嵌入水凝胶微流控网络,用同一束光同时控制“成像+流体通道开关”,做出了一个原型级的“无电子软体相机”。
这意味着:在某些场景里,相机这件事情可以摆脱电和硬材料,仅用光和软材料来完成。
三、为什么说它“视力优于人眼”
媒体报道中用了一个抓人的说法:“Scientists Have Created A Robot Eye With Better Sight Than Humans”。
拆开来看,主要是两个层面:
1. 分辨能力超出人眼生理极限
在人眼的物理结构与视网膜排列约束下,裸眼分辨极限大致在 100 微米量级,要看清更小的结构,需要依赖显微镜。
在实验验证中,这只仿生软镜头可以:
• 分辨约 4 微米量级的细节;
• 清晰成像蚂蚁腿上的细小毛发、微型结构。
在“分辨率”和“近距离显微成像能力”这一维度,它已经超过了人类肉眼的物理上限。
2. 形态与可集成性不同于传统光学
与刚性玻璃/塑料镜片相比,这种软镜头有几个特点:
• 完全柔软,可与软体机器人躯体一体成型;
• 不需要电机、导线、齿轮,结构极简;
• 仅依赖光驱动,具备“自供能”的潜力。
在人不适合进入、传统镜头不适合放入的极端环境(高压、狭窄、弯曲通道、生物体内等),这种软镜头的可集成性和适应性,是人眼和传统镜头都难以做到的。
需要说明的是:人类“视力”的整体表现,是“眼睛 + 大脑”的综合结果。仿生软镜头现在只是在“光学成像与调焦”这一层面表现出优势,并不具备类似人脑的高级视觉认知。
四、它能用在哪里:从软体机器人到微创医疗
这类仿生机器人人眼,不是为了在手机上多打一行“参数”,而是为一批新形态提供视觉基础。
可以看到几个典型方向:
1. 软体搜索与救援机器人
在瓦砾中穿行的软体机器人,需要身体柔软又能看清细节。传统硬镜头很难跟随身体形变,这类镜头天然契合。
2. 农业与工业检测
贴近植物叶片、果实、焊点、微小结构,近距离高分辨成像,帮助识别病斑、裂纹、缺陷。
3. 微创手术与内窥成像
柔性导管、柔性内窥镜前端集成软镜头,减少刚性探头对组织的损伤,并在狭小空间里保持自动调焦。
4. 生物样本显微观察
替代部分显微镜物镜,做成低成本、可弯曲的显微成像模块,用于现场快速检测。
5. 极端环境探测
深海、高压、强冲击环境,柔性镜头比传统镜头更不易破碎,更适合长期部署。
从产业逻辑看,这项技术打开的是“软体视觉前端”的新赛道,而不是简单的“高清摄像头再提升一代”。
五、仿生机器人人眼与虹膜识别的结合点
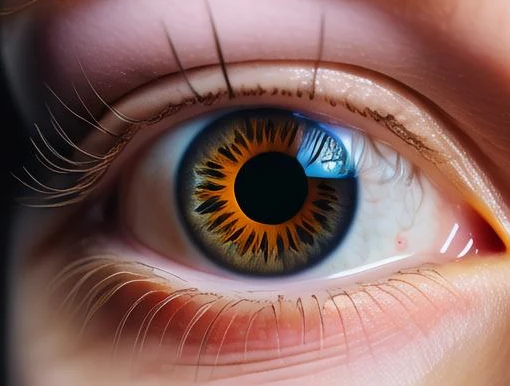
接下来只看一件事:这类仿生机器人人眼,对虹膜识别到底有什么实际意义。
1. 更好的“前端采集器”:为虹膜识别提供更干净的图像
虹膜识别的上限,很大程度上由前端成像质量决定:
• 纹理是否足够清晰;
• 反光、遮挡、离焦是否可控;
• 在非配合状态下能不能稳定采集。
柔性仿生镜头在三个方面直接有用:
(1)近距离高分辨能力
虹膜纹理本身就是微细结构。微米级的分辨能力,让特征提取空间更大,编码信息量更高,理论上可以提升区分度和抗伪造能力。
(2)柔性调焦与适应姿态
软镜头可以通过光场控制动态调焦,在受试者前后移动、姿态不稳定的情况下,依然尽量保证虹膜在焦平面上。这意味着对站位、头位、配合程度的要求可以下降,有利于在通道、人流场景、机器人交互场景中部署。
(3)形态适配性
传统虹膜模组是“一个盒子”,安装位置受限。柔性仿生镜头可以:
• 嵌入门框、墙面、机器人“面部”;
• 集成到可穿戴设备(眼镜、头带)前端;
• 贴合曲面结构,和环境融为一体。
对虹膜识别来说,这意味着采集点可以更隐蔽、更自然、更丰富。
2. 让虹膜识别从“固定端”走向“移动端”和“柔性终端”
传统虹膜识别设备大多是:
• 固定闸机;
• 柜台/窗口前的台式设备;
• 某些手持终端。
有了柔性仿生镜头后,可以出现新的组合形态:
(1)软体服务机器人
机器人前端是仿生“眼”,一边执行导航和环境感知,一边在靠近用户时采集虹膜图像,实现无卡化、无接触的强身份认证。
(2)巡逻/执法终端
柔性模组集成在执法记录仪、胸卡、头盔等设备上,在人与人自然交互期间完成安全等级更高的身份核验,而不是要求对方停下、靠近某个固定设备。
(3)医疗场景中的身份绑定
柔性内窥、导管、检查设备前端同时集成仿生镜头用于虹膜拍摄,在手术、检查、用药全流程中,以虹膜身份锁定唯一患者,降低错误匹配和医疗纠纷。
本质上,这是用仿生机器人人眼,把虹膜识别从“某个点位上的设备”,变成“系统中的一个能力”,可以嵌入任何需要强身份的视觉前端。
3. 在复杂环境中提升识别鲁棒性
虹膜识别在工程落地里经常遇到几个问题:
• 室外强光、背光环境;
• 眼镜、反光、部分遮挡;
• 用户移动、姿态变化大。
柔性仿生镜头本身是为复杂形变和环境设计的,其材料和结构特性可以被利用来:
• 更灵活地布置补光与成像角度,减少眼镜反光、角膜高光;
• 在机器人等运动平台上,通过自适应变焦缓冲运动模糊带来的影响;
• 通过光驱动本身在不同光照条件下快速调节光路,获得较稳定的虹膜成像质量。
这类能力会直接反馈到:
• 识别成功率;
• 用户体验(“站一下就过”,而不是来回调姿势);
• 可用环境范围(室内、半室外、移动端)。
总结
仿生机器人人眼解决的是“看得见、看得清”的问题,虹膜识别解决的是“认得准、绑得牢”的问题。
当两者结合,虹膜识别获得了新的前端入口和更广阔的应用场景。
近期浏览:
- 给虹膜识别装上“防伪眼”|虹识技... 2026-09-29 16:12:48
- 新政落地,口岸智变:虹膜识别如... 2026-08-11 14:50:32
- 入选武汉市「人工智能+制造」创... 2026-07-29 16:48:06
- 虹识技术重磅突破:ViT+ArcFace... 2026-04-01 14:58:47
- 喜报 | 虹识技术入选武汉市第八... 2026-03-13 14:28:03
- 《网络安全法》修订后的合规之道... 2026-02-12 16:37:59
相关新闻
- 警惕“人脸假面”:网... 2025-12-05 17:42:24
- 工厂流水线工人减少... 2025-11-10 17:25:04
- 当 OpenAI 选择虹膜... 2026-02-25 10:41:19
- 感知 - 通讯 - 智算... 2025-11-10 11:38:06
- 虹识技术亮相东湖高... 2025-11-24 09:29:20
- 1秒识别,0误判!这... 2025-11-28 14:58:32
- 幼儿园接送孩子,这... 2025-11-24 09:42:10
- 虹识技术提出新一代... 2025-11-17 09:40:19
- 从单模态到多模态:... 2025-12-11 14:18:26
- 我们公司适不适合上... 2026-03-31 16:41:20